自动上下料
结合安装尺寸、负载、运动方式和环境条件确认具体产品系列。
覆盖机器人本体、抓取执行、工具快换,按结构、尺寸、材质和安装条件选择。
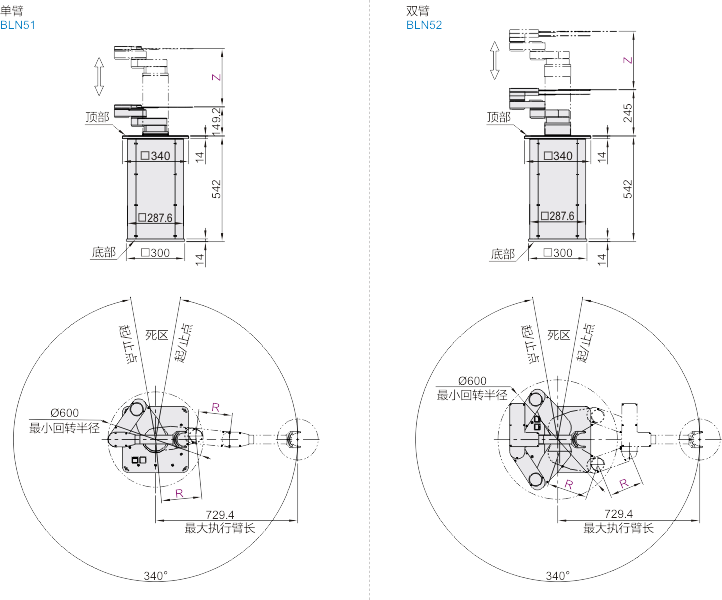
工业机器人与末端执行器 · 分类代表图;晶圆机器人 · BLN51_52 型号参考,具体规格以型号页为准
按零件结构和实际用途进入对应系列,了解产品特点、参数字段与应用位置。
晶圆机器人 · BLN51_52 型号参考,具体规格以型号页为准
33.01晶圆机器人的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情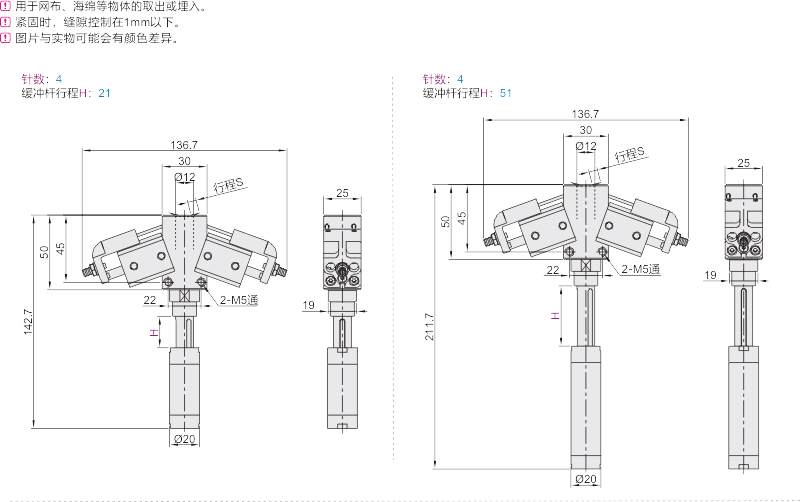
机械手与夹爪 · NGZ02 型号参考,具体规格以型号页为准
33.02机械手与夹爪的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情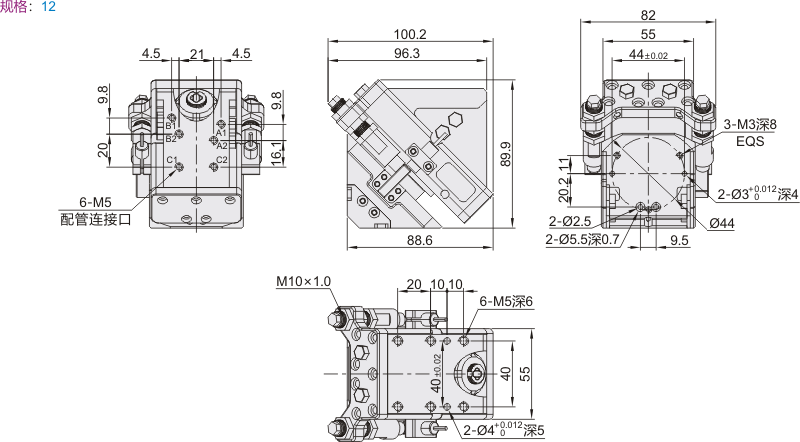
旋转抓取模块 · NIQ65 型号参考,具体规格以型号页为准
33.03旋转抓取模块的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情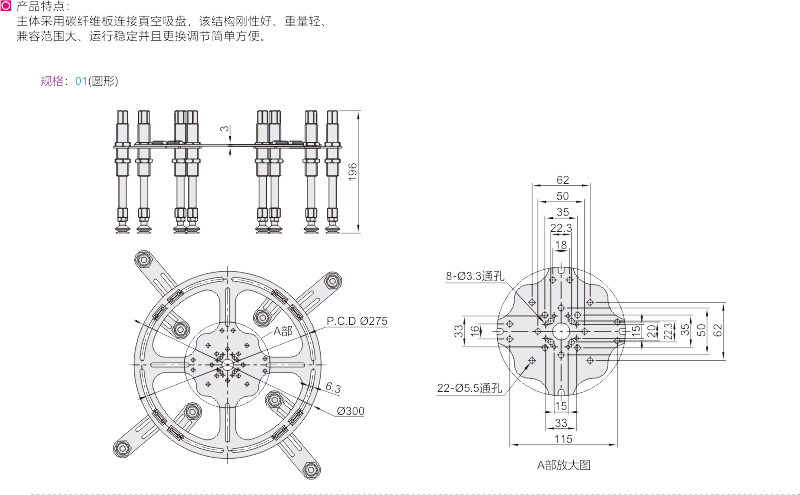
真空吸附端拾器 · NID01 型号参考,具体规格以型号页为准
33.04真空吸附端拾器的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情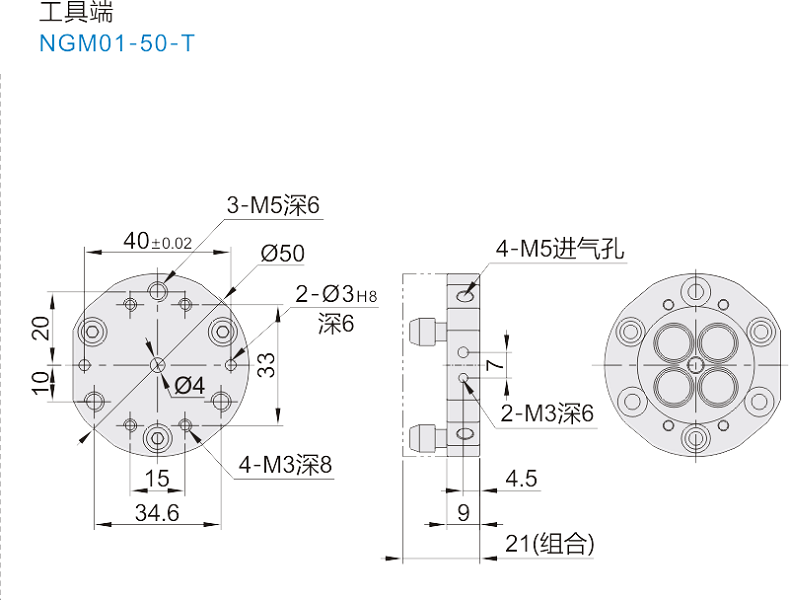
机器人快换本体 · NGM01 型号参考,具体规格以型号页为准
33.05机器人快换本体的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情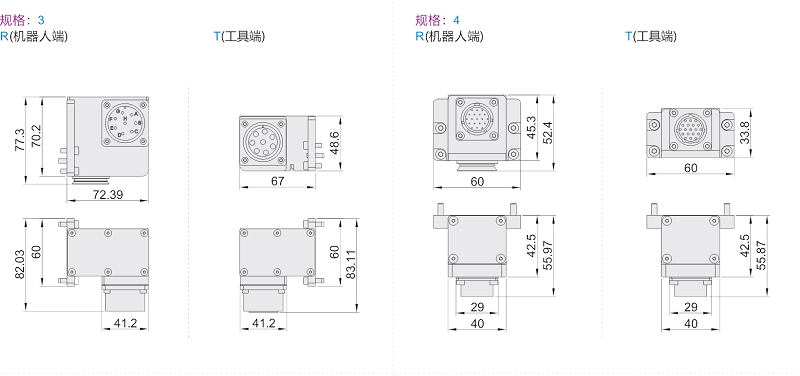
机器人快换信号配件 · WQC15 型号参考,具体规格以型号页为准
33.06机器人快换信号配件的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情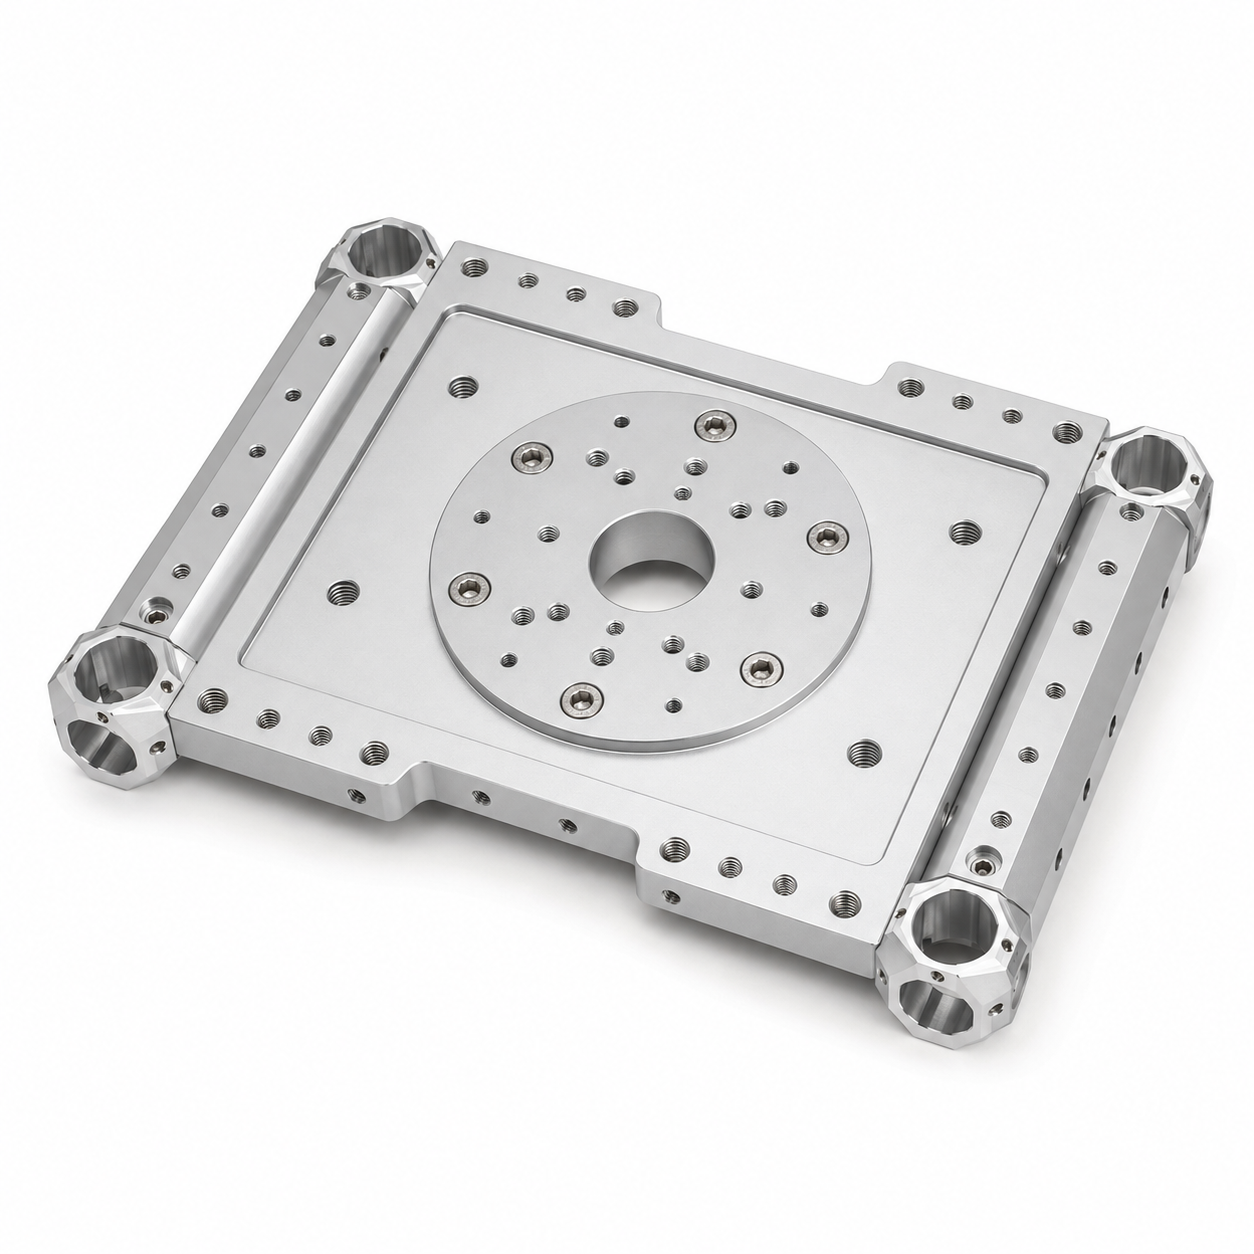
抓具结构配件 · BWL13 型号参考,具体规格以型号页为准
33.07抓具结构配件的常用结构与规格入口,适用于自动化设备设计、装配和维修。
查看系列详情先确认安装边界和工作条件,再核对规格、材料与结构配置。
以下场景用于帮助判断产品方向,具体配置仍需结合设备结构和工况确认。
结合安装尺寸、负载、运动方式和环境条件确认具体产品系列。
结合安装尺寸、负载、运动方式和环境条件确认具体产品系列。
结合安装尺寸、负载、运动方式和环境条件确认具体产品系列。
结合安装尺寸、负载、运动方式和环境条件确认具体产品系列。