返回工业机器人与末端执行器
PRODUCT OVERVIEW
机器人快换信号配件产品说明
了解机器人快换信号配件的结构方向、重点参数和典型应用,并按核对顺序准备型号、尺寸与工况资料。
核对顺序
- 01确认产品用途与安装位置
- 02确认边界尺寸与接口形式
- 03确认载荷、速度和使用环境
- 04根据完整资料确定具体规格
KEY PARAMETERS
机器人快换信号配件重点参数
以下字段用于核对产品规格;具体数值以制造商资料、图纸或双方确认结果为准。
01负载与抓取方式本系列核心字段:负载与抓取方式
02安装接口本系列核心字段:安装接口
03行程与重复精度本系列核心字段:行程与重复精度
04气电信号配置选型时需确认:气电信号配置
WHERE IT IS USED
典型应用与判断依据
自动上下料
确认机器人快换信号配件在设备中的受力、运动和安装关系,再决定规格与配置。
装配搬运
确认机器人快换信号配件在设备中的受力、运动和安装关系,再决定规格与配置。
晶圆处理
确认机器人快换信号配件在设备中的受力、运动和安装关系,再决定规格与配置。
柔性换型
确认机器人快换信号配件在设备中的受力、运动和安装关系,再决定规格与配置。
MODEL DRAWINGS
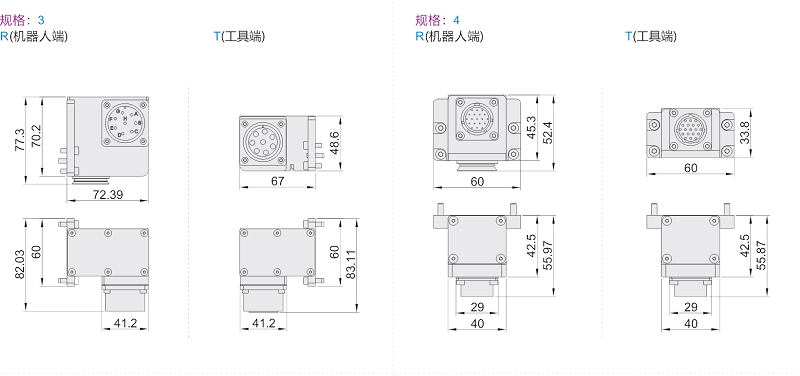
机器人快换信号配件型号图纸
每张图纸对应具体产品型号;点击型号可继续查看完整尺寸图与选型字段。
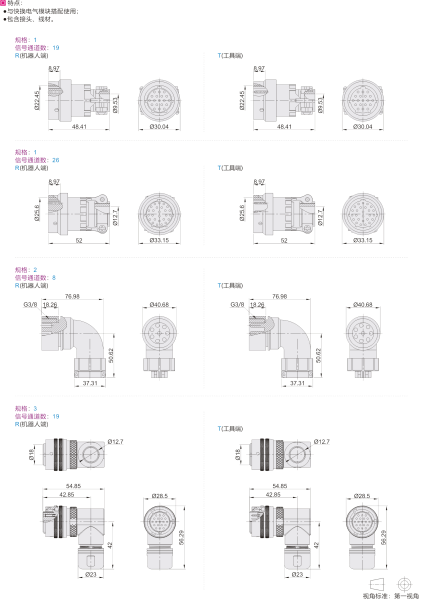
MODEL DATA
机器人快换信号配件型号资料
查看产品名称、结构尺寸图与选型字段;点击型号进入完整资料页。